Was ein KI-Roboter am Fließband schon kann
Ein Mercedes-Benz-Pilot zeigt, wie ein Roboter Teile greift und einsortiert. Für die Produktionsentscheidung zählen auch Taktzeit und Eingriffe.
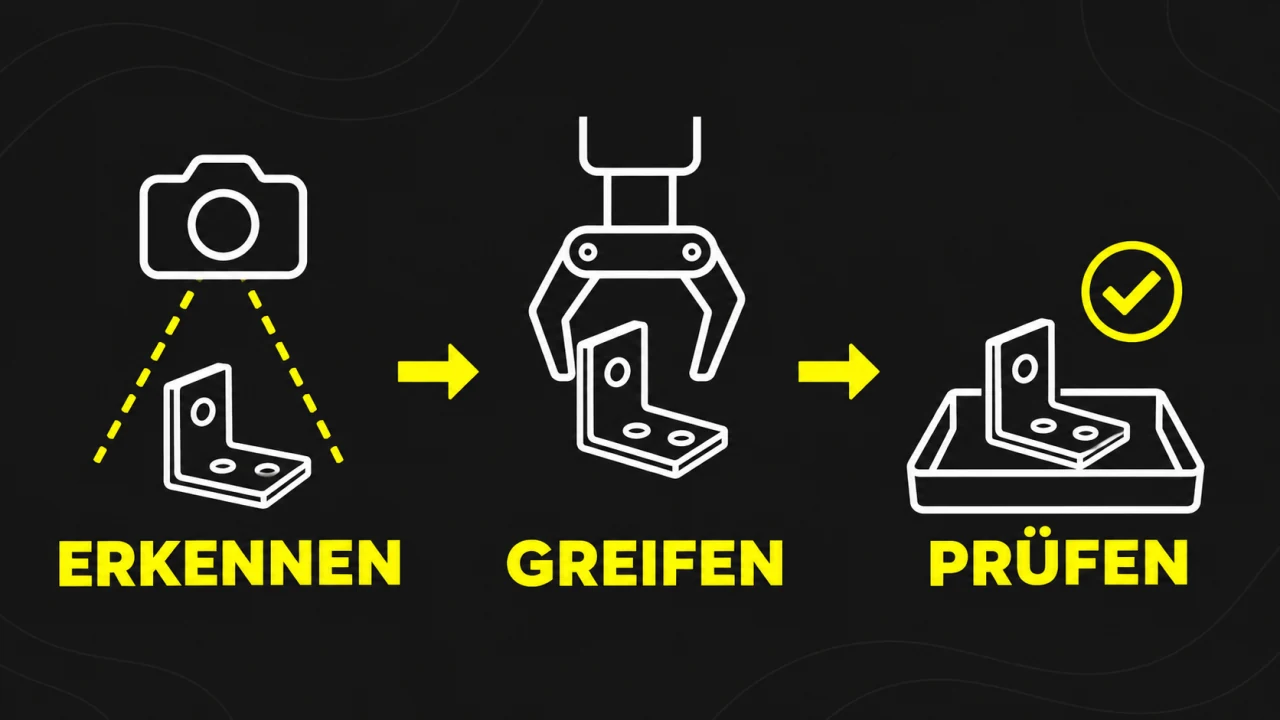
In einem Behälter liegen Metallwinkel in wechselnden Positionen. Ein Roboter soll jeweils einen Winkel greifen und ihn in ein vorgesehenes Fach eines Transportbehälters setzen. Dazu muss er sehen, wie das Teil liegt, den Griff anpassen und beim Ablegen berücksichtigen, welche Fächer schon belegt sind.
Google DeepMind berichtete am 10. November 2026 über einen Versuch an einer Mercedes-Benz-Produktionslinie. Laut DeepMind erreichte Apptroniks Apollo 2 mit Gemini Robotics 2.5 bei dieser Greif- und Sortieraufgabe 96 Prozent Erfolg. Die Zahl stammt aus dem beschriebenen Versuch. Sie lässt sich auf eine andere Teilefamilie, eine andere Anlage oder einen Schichtbetrieb nur nach eigener Prüfung übertragen. DeepMind zum Versuch bei Mercedes-Benz
Wie der Roboter auf wechselnde Teilelagen reagiert
Ein Vision-Language-Action-Modell verbindet Bilder mit einer Aufgabenbeschreibung und leitet daraus Bewegungen für den Roboter ab. Im beschriebenen Aufbau verfolgt ein Modell den Zustand des Ablaufs. Ein weiteres steuert Arme und Hände. So kann das System auf eine veränderte Teilelage oder auf eine Lücke im Behälter reagieren. Klassische Anlagenkomponenten bleiben für den Betrieb wichtig, etwa um Teile bereitzustellen, einen Stopp auszulösen oder das Ergebnis zu kontrollieren.
Was 96 Prozent für einen eigenen Versuch bedeuten würden
Die Kennzahl braucht einen Nenner. War ein Versuch erfolgreich, sobald der Greifer das Teil gehalten hat? Oder erst, wenn es korrekt und im Takt im richtigen Fach lag? Zählen automatische Wiederholungen und manuelle Eingriffe separat? Für einen Produktionspilot solltet ihr diese Fragen vor der ersten Messung beantworten.
In einem eigenen Versuch mit 1.000 Vorgängen entsprächen 96 Prozent Erfolg im ersten Versuch genau 40 Vorgängen mit einem weiteren Griff oder einem Eingriff. Ob das für die Linie tragbar ist, hängt davon ab, wie lange die Korrekturen dauern und ob der Prozess dabei weiterlaufen kann.
Woran ihr einen Pilot im Werk messt
Beginnt mit einer Teilefamilie und einem genau definierten Arbeitsplatz. Legt gemeinsam mit Produktion und Arbeitssicherheit fest, was als korrekte Ablage gilt und wie die Anlage auf Störungen reagiert. Testet Unterschiede bei Material, Position, Licht und Füllstand des Behälters. Nehmt auch Schichtwechsel und den Wiederanlauf nach einem Stopp in den Versuch auf.
- Zählt die korrekt abgelegten Teile beim ersten Versuch und nach automatischer Wiederholung.
- Messt die Taktzeit in typischen und langsamen Zyklen inklusive Korrekturen.
- Erfasst Häufigkeit, Dauer und Anlass manueller Eingriffe.
- Prüft die Qualität anhand beschädigter oder falsch abgelegter Teile und haltet fest, welche Fehler das System selbst erkannt hat.
Vergleicht den Ablauf mit der vorhandenen Station oder einer einfacheren Lösung aus Vorrichtung, Kamera und fest programmiertem Greifer. Der Test zeigt dann, ob die lernbasierte Steuerung bei wechselnden Teilelagen ausreichend Zeit spart und in den vorhandenen Takt passt. Für die Rechnung lassen sich die Ergebnisse mit dem Nutzen pro Vorgang verbinden.
Quellen
- Google DeepMind, Gemini Robotics 2.5 und der Versuch mit Apptronik bei Mercedes-Benz, 10. November 2026.
- Mercedes-Benz Group, Humanoide Roboter in der Produktion am Digital Factory Campus.